


เฮ้! ในฐานะซัพพลายเออร์หุ่นยนต์เชื่อม ฉันมักถูกถามว่าหุ่นยนต์ของเราจัดการกับความแปรปรวนของข้อต่ออย่างไร เป็นคำถามที่สำคัญ เนื่องจากความแปรปรวนของข้อต่ออาจส่งผลกระทบอย่างมากต่องานเชื่อม ถ้าอย่างนั้น เรามาเจาะลึกรายละเอียดและดูว่าหุ่นยนต์เชื่อมของเรารับมือกับความท้าทายนี้ได้อย่างไร
การทำความเข้าใจความแปรปรวนร่วม
ก่อนอื่น ความแปรปรวนของข้อต่อคืออะไรกันแน่? ในการเชื่อม ความแตกต่างระหว่างตำแหน่งรอยต่อจริงและตำแหน่งรอยต่อในอุดมคติ สิ่งนี้สามารถเกิดขึ้นได้เนื่องจากสาเหตุหลายประการ ตัวอย่างเช่น เมื่อมีการประดิษฐ์ชิ้นส่วน อาจมีเกณฑ์ความคลาดเคลื่อนในการผลิตอยู่บ้าง หากชิ้นส่วนถูกตัดหรือมีรูปร่างหลุดออกไปเล็กน้อย ข้อต่อจะแตกต่างกันไป นอกจากนี้ ในระหว่างกระบวนการประกอบ อาจเกิดการเยื้องศูนย์ได้ บางทีชิ้นส่วนต่างๆ อาจไม่อยู่ในตำแหน่งที่ควรอยู่พอดี หรืออาจมีการบิดเบี้ยวเนื่องจากการหยิบจับ
ตอนนี้ ความแปรปรวนร่วมเป็นเรื่องใหญ่ หากหุ่นยนต์เชื่อมไม่คำนึงถึงคุณภาพการเชื่อมอาจได้รับผลกระทบ คุณอาจจะได้รอยเชื่อมที่อ่อนแอซึ่งทนความเครียดไม่ได้ หรือลักษณะของรอยเชื่อมอาจเลอะเทอะไปหมด นี่คือจุดที่หุ่นยนต์ของเราเข้ามา
เทคโนโลยีการตรวจจับ
หนึ่งในวิธีสำคัญที่หุ่นยนต์เชื่อมของเราจัดการกับความแปรปรวนของข้อต่อคือผ่านเทคโนโลยีการตรวจจับขั้นสูง เราได้ติดตั้งของเราแขนหุ่นยนต์สำหรับการเชื่อมพร้อมเซ็นเซอร์ที่หลากหลาย
เลเซอร์เซนเซอร์เป็นตัวเปลี่ยนเกม เซ็นเซอร์เหล่านี้ทำงานโดยปล่อยลำแสงเลเซอร์ไปยังบริเวณข้อต่อ เลเซอร์จะสะท้อนออกจากพื้นผิว และเซ็นเซอร์จะวัดเวลาที่ใช้ในการสะท้อนกลับ ข้อมูลนี้จะถูกนำมาใช้เพื่อสร้างแผนที่ 3 มิติของข้อต่อ ด้วยการวิเคราะห์แผนที่นี้ หุ่นยนต์สามารถทราบได้อย่างแม่นยำว่าข้อต่ออยู่ที่ไหน แม้ว่าจะไม่ได้อยู่ในตำแหน่งที่คาดหวังก็ตาม เหมือนกับการให้ดวงตาที่แม่นยำเป็นพิเศษแก่หุ่นยนต์เพื่อให้มองเห็นข้อต่อได้ชัดเจน
เซ็นเซอร์อีกประเภทหนึ่งที่เราใช้คือเซ็นเซอร์สัมผัส เซ็นเซอร์เหล่านี้เหมือนกับประสาทสัมผัสของหุ่นยนต์ เมื่อเครื่องมือเชื่อมของหุ่นยนต์สัมผัสกับข้อต่อ เซ็นเซอร์สัมผัสจะตรวจจับแรงกดและตำแหน่งของจุดสัมผัส ช่วยให้หุ่นยนต์ปรับเส้นทางได้แบบเรียลไทม์ หากรู้สึกว่าข้อต่อหลุดออกไปด้านข้างเล็กน้อย ก็สามารถแก้ไขการเคลื่อนไหวได้ทันทีเพื่อให้แน่ใจว่ามีการเชื่อมที่เหมาะสม
ระบบควบคุมแบบปรับตัว
หุ่นยนต์เชื่อมของเรายังมีระบบควบคุมแบบปรับได้อีกด้วย ระบบเหล่านี้ได้รับการออกแบบมาเพื่อทำการปรับกระบวนการเชื่อมตามเวลาจริงตามข้อมูลจากเซ็นเซอร์
สมมติว่าเลเซอร์เซนเซอร์ตรวจพบว่าข้อต่อกว้างกว่าที่คาดไว้ ระบบควบคุมแบบอะแดปทีฟจะสามารถเพิ่มกระแสการเชื่อมและความเร็วของการป้อนลวดได้ เพื่อให้แน่ใจว่ามีวัสดุตัวเติมเพียงพอที่จะเติมเต็มช่องว่างที่กว้างขึ้น ส่งผลให้เกิดการเชื่อมที่แข็งแกร่งและสม่ำเสมอ
ในทางกลับกัน หากรอยต่อแคบกว่าอุดมคติ ระบบสามารถลดกระแสการเชื่อมและทำให้การป้อนลวดช้าลง ซึ่งจะช่วยป้องกันการเชื่อมเกินและช่วยรักษาความสมบูรณ์ของข้อต่อ
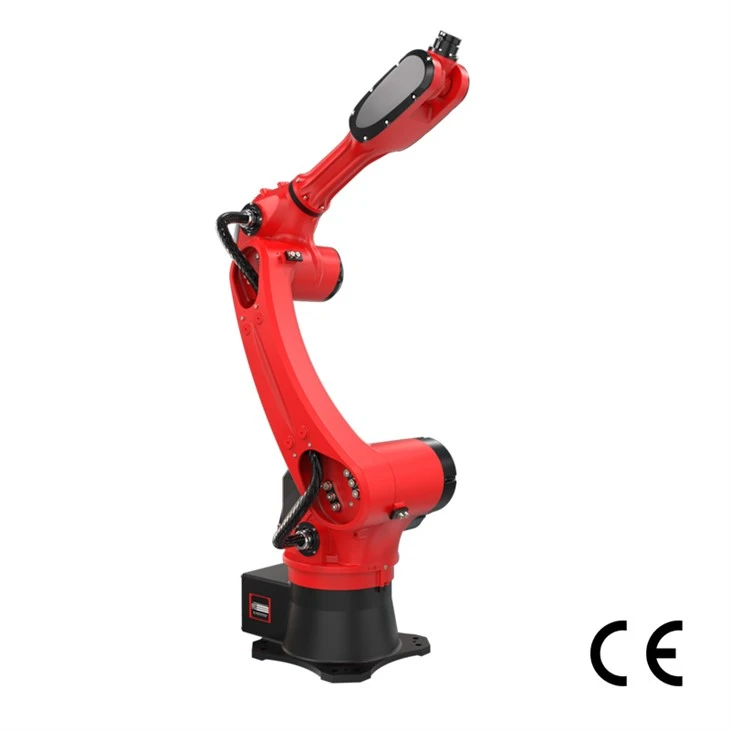
ที่หุ่นยนต์เชื่อม 6 แกนเป็นตัวอย่างที่ดีของการทำงานของระบบควบคุมแบบปรับเปลี่ยนได้ ด้วยระดับความอิสระหกระดับ จึงสามารถเคลื่อนที่ได้หลายทิศทาง ระบบควบคุมแบบปรับตัวใช้ความยืดหยุ่นนี้เพื่อปรับตำแหน่งและทิศทางของหุ่นยนต์ตามความแปรปรวนของข้อต่อ สามารถเอียง หมุน และเลื่อนขึ้นหรือลงเพื่อให้ได้มุมที่สมบูรณ์แบบในการเชื่อม ไม่ว่าข้อต่อจะอยู่ในตำแหน่งใดก็ตาม
การเขียนโปรแกรมและการจำลองแบบออฟไลน์
ก่อนที่การเชื่อมจริงจะเริ่มขึ้น เราจะใช้เครื่องมือการเขียนโปรแกรมและการจำลองแบบออฟไลน์ เครื่องมือเหล่านี้ช่วยให้เราสร้างแบบจำลองเสมือนจริงของงานเชื่อมได้ เราสามารถป้อนขนาดที่คาดหวังของชิ้นส่วนและข้อกำหนดเฉพาะของข้อต่อได้ จากนั้น เราจำลองกระบวนการเชื่อมเพื่อดูว่าหุ่นยนต์จะทำงานอย่างไร
ในระหว่างการจำลอง เราสามารถแนะนำระดับที่แตกต่างกันของความแปรปรวนของข้อต่อเพื่อดูว่าหุ่นยนต์ตอบสนองอย่างไร สิ่งนี้ช่วยให้เราปรับแต่งการเขียนโปรแกรมของหุ่นยนต์ได้ เราสามารถตั้งค่าหุ่นยนต์ให้จัดการกับช่วงของความแปรปรวนโดยไม่มีปัญหาใดๆ
ตัวอย่างเช่น หากเรารู้ว่าชิ้นส่วนที่เรากำลังทำงานด้วยมีค่าเผื่อบวกหรือลบสองสามมิลลิเมตร เราสามารถตั้งโปรแกรมให้หุ่นยนต์ปรับเส้นทางภายในช่วงนั้นได้ ด้วยวิธีนี้ เมื่อหุ่นยนต์ไปทำงานกับชิ้นส่วนจริง ก็พร้อมที่จะจัดการกับความแปรปรวนของข้อต่อแล้ว ของเราหุ่นยนต์อุตสาหกรรมเชื่อมได้รับประโยชน์อย่างมากจากการเขียนโปรแกรมและกระบวนการจำลองแบบออฟไลน์นี้ ช่วยให้มั่นใจได้ว่าหุ่นยนต์ได้รับการปรับให้เหมาะสมสำหรับงานเชื่อมเฉพาะ ช่วยลดโอกาสที่จะเกิดข้อผิดพลาดที่เกิดจากความแปรปรวนของข้อต่อ
การเรียนรู้และการปรับปรุงอย่างต่อเนื่อง
หุ่นยนต์เชื่อมของเราไม่ใช่แค่เครื่องจักรที่อยู่นิ่งเท่านั้น ได้รับการออกแบบมาเพื่อเรียนรู้และปรับปรุงเมื่อเวลาผ่านไป หุ่นยนต์สามารถวิเคราะห์ข้อมูลจากงานเชื่อมแต่ละงานผ่านอัลกอริธึมการเรียนรู้ของเครื่อง โดยสามารถดูความแปรปรวนของรอยต่อ พารามิเตอร์การเชื่อมที่ใช้ และคุณภาพการเชื่อมขั้นสุดท้าย

หากหุ่นยนต์สังเกตเห็นว่าความแปรปรวนของข้อต่อบางประเภททำให้เกิดข้อบกพร่องในการเชื่อมบางประเภท หุ่นยนต์ก็สามารถปรับพฤติกรรมในอนาคตได้ ตัวอย่างเช่น หากพบว่าเมื่อข้อต่อมีการเบี่ยงเบนเชิงมุมเล็กน้อย แนวเชื่อมมีแนวโน้มที่จะอ่อนลงในด้านหนึ่ง ก็สามารถเรียนรู้ที่จะใช้ความร้อนหรือวัสดุตัวเติมมากขึ้นในด้านนั้นในการเชื่อมในอนาคต
กระบวนการเรียนรู้อย่างต่อเนื่องนี้ทำให้เราหุ่นยนต์เชื่อมอัตโนมัติเชื่อถือได้มากยิ่งขึ้นเมื่อต้องรับมือกับความแปรปรวนของข้อต่อ สามารถปรับให้เข้ากับสถานการณ์ที่แตกต่างกันและปรับปรุงประสิทธิภาพในการเชื่อมแต่ละครั้ง
เหตุใดจึงเลือกหุ่นยนต์เชื่อมของเรา
ดังนั้น หากคุณอยู่ในตลาดหุ่นยนต์เชื่อม นี่คือเหตุผลที่คุณควรพิจารณาหุ่นยนต์เชื่อมของเรา หุ่นยนต์ของเรามีการติดตั้งเทคโนโลยีการตรวจจับที่ล้ำสมัย ระบบควบคุมแบบปรับเปลี่ยนได้ และความสามารถในการเรียนรู้ของเครื่องจักร ได้รับการออกแบบมาเพื่อจัดการกับความแปรปรวนของข้อต่อได้อย่างง่ายดาย ทำให้มั่นใจได้ถึงการเชื่อมคุณภาพสูงทุกครั้ง
ไม่ว่าคุณจะทำงานในโครงการขนาดเล็กหรืองานอุตสาหกรรมขนาดใหญ่ หุ่นยนต์ของเราสามารถปรับแต่งให้ตรงตามความต้องการเฉพาะของคุณได้ เรามีหลากหลายรุ่นเช่นแขนหุ่นยนต์สำหรับการเชื่อม,หุ่นยนต์เชื่อม 6 แกน,หุ่นยนต์อุตสาหกรรมเชื่อม, และหุ่นยนต์เชื่อมอัตโนมัติซึ่งแต่ละอันมีคุณสมบัติและข้อดีเฉพาะตัวของตัวเอง
มาคุยกันเถอะ
หากคุณสนใจที่จะเรียนรู้เพิ่มเติมว่าหุ่นยนต์เชื่อมของเราสามารถช่วยคุณจัดการกับความแปรปรวนร่วมในโครงการของคุณได้อย่างไร อย่าลังเลที่จะติดต่อเรา เราพร้อมตอบทุกคำถามของคุณและช่วยคุณค้นหาโซลูชันการเชื่อมที่สมบูรณ์แบบสำหรับธุรกิจของคุณ ติดต่อเราเพื่อเริ่มการสนทนาเกี่ยวกับความต้องการของคุณ และวิธีที่เราจะทำงานร่วมกันเพื่อทำให้โครงการการเชื่อมของคุณประสบความสำเร็จ
อ้างอิง
- สมิธ เจ. (2020) เทคโนโลยีการเชื่อมขั้นสูง สำนักพิมพ์: เทคกด
- จอห์นสัน เอ. (2019) การเชื่อมด้วยหุ่นยนต์: หลักการและการประยุกต์ สำนักพิมพ์: หนังสืออุตสาหกรรม.


